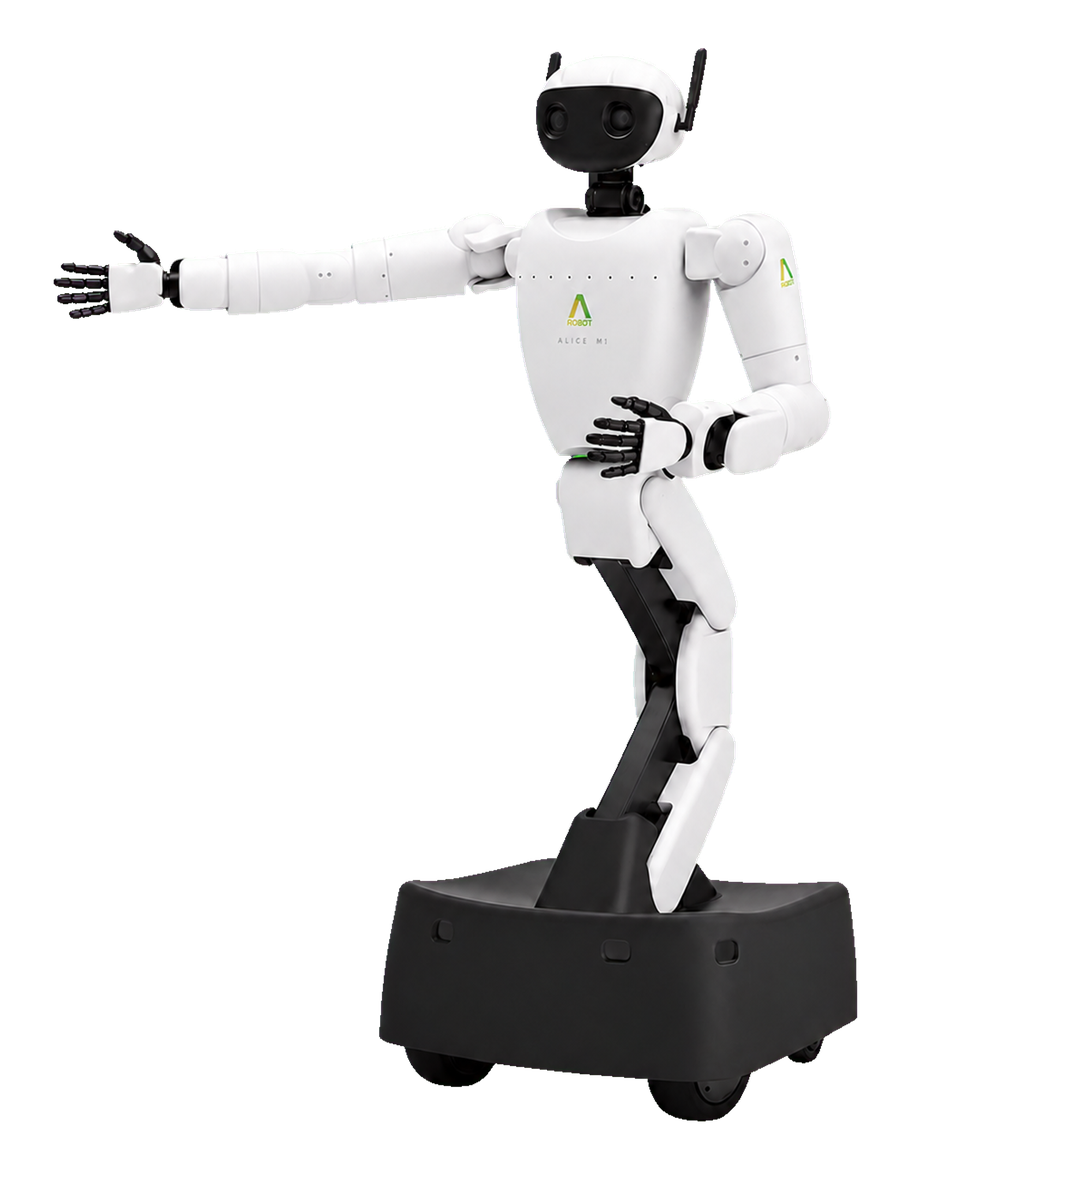
크래쉬랩 M1
1 / 16

슬라이드 단축키

→ ↓ Space PageDown
다음 슬라이드
← ↑ PageUp
이전 슬라이드
Home / End
처음 / 마지막
F
전체화면 전환
?
도움말 열기 / 닫기

LECTURE 02

조작 — 주행 · 모터 제어

명령을 실제 구동으로 변환하기

9/18CRASH LAB M1
  1. 01
    모터 제어위치 · 속도 · 토크
  2. 02
    오차 제어PID
  3. 03
    이동 제어차동 구동
  4. 04
    팔 제어정기구학 · 역기구학

QUESTION

모터를 제어하려면 어떻게 해야 할까?

PID주행기구학

CONCEPT

위치·속도·토크

모터 명령 세 가지 위치목표 각도속도목표 각속도토크출력 힘

명령에 따라 제어기가 맞추는 대상이 달라진다.

CONCEPT

PID

PID 제어 목표−현재오차P지금I누적D변화합산제어 입력모터출력
  • 목표값에서 측정값을 빼면 제어 오차다.
  • P·I·D는 오차의 현재·누적·변화율을 각각 다룬다.
  • 세 항의 합이 제어 입력이 된다.

BUILD

P만 사용하면

BUILD 1 / 2
P 제어의 진동P만: 목표 근처에서 계속 흔들림목표 1.0허용 오차 ±5%안착 시간

P만 쓰면 빠르게 붙지만 목표 근처에서 계속 흔들린다.

BUILD

PID를 함께 쓰면

BUILD 2 / 2
PID로 안정된 응답PID: ±5% 안에 빠르게 안착목표 1.0허용 오차 ±5%안착 시간
  • 게인을 맞추면 흔들림 없이 목표에 안착한다.

CONCEPT

Stiffness · Damping

스티프니스와 댐핑으로 만드는 관절 토크목표각 − 현재각위치 오차 × stiffness목표속도 − 현재속도속도 오차 × damping합산스프링·댐퍼관절 토크Effort
  • 시뮬레이터는 관절마다 stiffness와 damping 두 값으로 토크를 만든다.
  • stiffness가 크면 외력에 덜 밀리고, damping이 크면 진동이 빨리 잦아든다.
  • 식의 모양은 PD와 같지만 제어기의 PD 게인과 같지는 않다.
  • I 항이 없어 중력이 걸린 자세에서는 오차가 남는다.

COMPARE

Explicit PD vs Implicit Drive

제어기가 계산 (Explicit)

  • 스텝 시작의 관절값으로 토크를 계산해 넣는다.
  • 토크가 한 스텝 동안 고정돼 큰 게인은 진동하기 쉽다.
  • 실물 제어 루프와 구조가 비슷하다.

솔버가 함께 푼다 (Implicit)

  • 목표를 제약으로 걸고 현재 스텝 안에서 함께 푼다.
  • 큰 게인도 비교적 안정적으로 처리한다.
  • 실물의 토크 한계와 마찰은 따로 맞춰야 한다.

CONCEPT

관절 한계

JOINT LIMIT가동 범위 끝에서도
한계를 넘지 않는다.
  • 소프트 한계
  • 하드웨어 한계
팔을 뻗은 ALICE M1ALICE M1 어깨 관절의 허용 가동 범위어깨 허용각

관절 한계는 하드웨어 손상을 막는 제약이다.

QUESTION

바퀴 두 개로 어떻게 회전할까?

PID주행기구학

CONCEPT

차동 구동

차동 구동의 회전 반경 ω 오른쪽 바퀴가 더 빠름왼쪽으로 선회 회전 중심회전 반경 RvL = 0.4vR = 0.9결과 속도 v

좌우 구동륜의 속도 차가 회전 반경을 결정한다.

QUESTION

관절 각도로 말단 위치를 구할 수 있을까? 역방향은?

PID주행기구학

CONCEPT

정기구학

자세 1팔을 접은 ALICE M1정기구학 자세 1손끝 x₁
자세 2팔꿈치를 90도로 굽힌 ALICE M1정기구학 자세 2손끝 x₂
자세 3팔을 뻗은 ALICE M1정기구학 자세 3손끝 x₃

관절 각도가 정해지면 말단 위치가 결정된다.

CONCEPT

역기구학

팔꿈치를 90도로 굽힌 ALICE M1ALICE M1의 역기구학목표 위치 x계산한 q₁ · q₂
  • 목표 말단 위치로부터 관절 각도를 역산한다.
  • 동일한 말단 위치에 복수의 해가 존재한다.
  • 관절 한계와 몸끼리 부딪히는지 함께 확인해야 한다.

CONCEPT

작업공간

앞쪽 · 안쪽
팔을 몸 앞쪽으로 접은 ALICE M1앞쪽 안쪽 작업공간안쪽 경계
팔을 옆으로 벌린 ALICE M1옆 방향 작업공간옆 방향 도달
옆쪽 · 바깥

전방·측방 도달 범위가 합쳐져 3차원 작업공간을 이룬다.

CONCEPT

특이점 Singularity

팔을 완전히 일자로 편 ALICE M1ALICE M1 팔의 특이점세 관절이 한 직선
  • 팔을 완전히 펴면 회전축이 일치된다.
  • 관절 속도를 손끝 속도로 바꾸는 자코비안이 rank를 잃는다.
  • 손끝을 조금만 움직여도 관절 속도가 급격히 커진다.