크래쉬랩 M1
1 / 65

슬라이드 단축키

→ ↓ Space PageDown
다음 슬라이드
← ↑ PageUp
이전 슬라이드
Home / End
처음 / 마지막
F
전체화면 전환
?
도움말 열기 / 닫기

LECTURE 03

VSLAM · 내비게이션

미지 환경에서의 위치 추정과 경로 계획

10/2CRASH LAB M1
  1. 01
    카메라와 위치 추정오도메트리·드리프트
  2. 02
    VSLAM 원리프론트엔드·백엔드
  3. 03
    지도와 코스트맵특징점·점유 격자
  4. 04
    내비게이션 연동TF·Nav2
  5. 05
    구현 사례시행착오와 측정

QUESTION

카메라로 위치를 찾았다면, 바로 목적지까지 갈 수 있을까?

위치 추정경로 계획제어기

CONCEPT

다섯 개의 개념

Visual Odometry프레임 사이 이동량 · 오차 누적Localization기존 지도에서 현재 위치 추정Mapping센서 관측으로 지도 생성SLAM위치 추정과 지도 생성을 동시에 수행Navigation경로 계획 · 제어기 실행자세 · 지도

SLAM은 위치 추정과 지도 생성을, Navigation은 경로 계획과 제어기 실행을 맡는다.

COMPARE

VSLAM과 Navigation의 분담

VSLAM이 주는 것

  • 로봇의 현재 자세를 추정한다.
  • 관측한 특징점으로 지도를 만든다.
  • 같은 장소를 다시 인식해 누적 오차를 줄인다.

Navigation이 더 필요한 것

  • 이동 가능한 공간과 장애물 위치
  • 로봇 크기와 속도·가속도 한계
  • 목적지까지의 경로와 추종 제어기

QUESTION

외부 관측 없이 걸으면 몇 걸음 만에 위치를 잃을까?

위치 추정경로 계획제어기

CONCEPT

오도메트리

오도메트리 Δs = r·Δθ이동량 계산 바퀴 회전위치 추정
  • 바퀴가 돈 양으로 이동 거리를 계산한다.
  • 이를 적분해 현재 위치를 추정한다.
  • 슬립은 추정에 반영되지 않는다.

BUILD

드리프트

BUILD 1 / 2
한 걸음씩 누적되는 드리프트 1걸음2걸음3걸음4걸음5걸음걸음마다 1% 오차5걸음 누적: 5 cm 출발실제 경로추정 경로

작은 오차도 적분 과정에서 누적된다.

BUILD

드리프트

BUILD 2 / 2
백 걸음 뒤 드리프트 20걸음40걸음60걸음80걸음100걸음 실제 경로추정 경로0.2 m0.5 m1.1 m1.8 m2.6 m
  • 백 걸음이면 방 하나 크기만큼 벌어진다.

QUESTION

카메라 한 대로 물체까지의 거리를 알 수 있을까?

위치 추정경로 계획제어기

CONCEPT

단안 카메라의 스케일 모호성

카메라작은 물체 · 가까이큰 물체 · 멀리같은 영상Stereo · RGB-D · 초기화된 VIO → Metric Scale

단안 Vision-only SLAM은 절대 스케일을 관측할 수 없다.

CONCEPT

스테레오

왼쪽 카메라오른쪽 카메라PBZ ≈ fₓB / d정류된 평행 스테레오d: 픽셀 시차
  • 정류된 평행 스테레오에서는 Z ≈ fₓB/d로 뎁스를 근사한다.
  • fₓ와 d는 픽셀 단위, B와 Z는 같은 길이 단위다.
  • 원거리에서는 시차가 작아져 뎁스 오차가 커진다.
  • 정류·캘리브레이션이 어긋나면 대응점과 뎁스가 틀어진다.

CONCEPT

RGB-D

RGBDEPTH유리반사 금속검은 물체뎁스 누락측정 한계 거리

유리·반사체·검은 물체에서는 뎁스 값이 누락될 수 있다.

CONCEPT

카메라 + IMU

IMU · 높은 주기카메라 · 프레임 주기상태 추정자세 · 속도 · 바이어스전역 기준이 없으면 드리프트는 계속 누적된다
  • IMU는 각속도와 비력(specific force)을 높은 주기로 측정한다.
  • 자세·중력 방향·속도·바이어스는 카메라와 IMU를 융합해 추정한다.
  • IMU는 빠른 회전 구간에서 카메라 프레임 사이 움직임을 보완한다.
  • 카메라는 IMU 적분 오차를 억제하지만 전역 드리프트를 없애지는 못한다.

CALIBRATION

캘리브레이션과 동기화

ALICE M1 머리 카메라와 몸체camera_linkbase_link 기준외부 파라미터

정확한 외부 파라미터와 시간 동기화가 위치 추정의 기준을 맞춘다.

QUESTION

연속된 두 영상으로 로봇의 이동량을 계산할 수 있을까?

위치 추정경로 계획제어기

PIPELINE

Feature-based VSLAM의 대표 파이프라인

FRONT-END영상 입력특징점 검출프레임 대응자세 추정키프레임 선택BACK-END삼각측량 · 지도 갱신지역 최적화같은 장소 검출전역 일관성 보정

픽셀 기반 방식은 특징점 대신 선택한 픽셀의 밝기 오차를 사용한다.

CONCEPT

카메라 투영 모델

월드의 3차원 점P = (X, Y, Z)카메라 좌표[R|t] 변환영상 픽셀p = (u, v)s [u v 1]ᵀ = K [R|t] [X Y Z 1]ᵀ[R|t] : 월드 좌표의 점을 카메라 좌표로 변환
  • K는 초점거리와 주점을 담은 내부 파라미터다.
  • [R|t]는 월드 좌표를 카메라 좌표로 바꾸는 변환이다.
  • 카메라가 움직이면 같은 점이 다른 픽셀에 맺힌다.
  • 픽셀 위치의 변화를 이용해 카메라 이동량을 추정한다.

CONCEPT

특징점 추적

여러 프레임에서 같은 키포인트를 추적해 카메라 이동을 계산한다.

COMPARE

특징점 기반 vs 픽셀 기반

특징점 기반

  • 키포인트와 기술자로 프레임 간 대응을 만든다.
  • 명시적인 대응과 장소 인식 구성에 유리하다.
  • 저텍스처·반복 무늬·모션 블러에 약할 수 있다.

픽셀 기반

  • 선택한 픽셀의 밝기 오차를 직접 줄인다.
  • 특징 검출기가 버리는 영상 정보도 사용한다.
  • 노출·조명 변화와 초기값에 민감하다.

CONCEPT

키프레임

연속 프레임키프레임 지도이동량 · 회전량 · 새 관측 기준
  • 모든 프레임을 지도에 넣으면 연산량이 빠르게 증가한다.
  • 이동량·회전량·새 관측량을 기준으로 일부 프레임만 선택한다.
  • 키프레임을 중심으로 지도와 카메라 궤적을 관리한다.

CONCEPT

삼각측량

충분한 교차각작은 교차각 · 큰 뎁스 오차

시선 교차각이 충분해야 3차원 점의 뎁스를 안정적으로 추정할 수 있다.

CONCEPT

백엔드 최적화

3차원 지도점 P카메라 1카메라 2재투영 오차min Σ ‖ z − π(T·P) ‖²
  • 지도점을 영상에 다시 투영해 실제 관측과 비교한다.
  • 예측 픽셀과 관측 픽셀의 차이가 재투영 오차다.
  • 여러 카메라 자세와 지도점을 함께 조정해 오차를 줄인다.

CONCEPT

루프 클로저

같은 장소를 다시 인식하면 Pose Graph나 전역 BA로 누적 오차를 지도 전체에 보정한다.

CONCEPT

같은 장소를 어떻게 알아보는가

후보 검색 → 기하학적 검증 → 채택 또는 기각

비슷한 장면은 기하학적 검증을 통과해야 같은 장소로 인정한다.

COMPARE

루프 클로저와 위치 재추정

루프 클로저

  • 추적이 유지된 상태에서 같은 장소를 다시 인식한다.
  • 목적은 누적된 지도 오차를 보정하는 것이다.
  • Pose Graph를 보정하고 필요하면 전역 BA를 수행한다.

위치 재추정

  • 추적을 잃은 뒤 현재 위치를 다시 계산한다.
  • 저장된 지도와 현재 영상을 대조한다.
  • 성공하면 기존 지도 좌표계에서 추적을 다시 시작한다.

CONCEPT

SLAM 처리 순환

SLAM 원형 순환 SLAM LOOP 추정·매칭·보정을 반복하며 지도와 위치를 동시에 갱신한다. 현재 주기의 결과를 다음 추정 단계에 입력한다. 추정 매칭 보정 지도 보정 결과를 다음 주기에 반영한다.

COMPARE

Visual SLAM vs LiDAR SLAM

Visual SLAM

  • 카메라 영상의 특징이나 픽셀 밝기를 사용한다.
  • 색상·텍스처 등 풍부한 장면 정보를 얻는다.
  • 조명 변화와 모션 블러에 민감할 수 있다.

LiDAR SLAM

  • 레이저 거리와 주변 형상을 사용한다.
  • 조명 변화의 영향을 거의 받지 않는다.
  • 유리·반사면과 반복 형상에서 오차가 생길 수 있다.

QUESTION

VSLAM이 만든 지도를 그대로 내비게이션에 쓸 수 있을까?

위치 추정경로 계획제어기

CONCEPT

Sparse Landmark Map

특징점 지도는 위치 추정용이며, 장애물 지도는 아니다.

COMPARE

동일 공간, 서로 다른 지도

Dense Point Cloud표면 형상을 자세히 표현한다.
Occupancy Grid자유 공간과 장애물을 셀로 표현한다.

Sparse map은 위치 추정용이고, Navigation에는 충돌을 판단할 지도 표현이 필요하다.

DEMO

지도 작성과 위치 추정

지도 작성은 환경 지도를 만들고, 위치 추정은 저장된 지도에서 현재 자세를 계산한다.

QUESTION

지도가 생겼다. 이제 경로를 어떻게 정할까?

위치 추정경로 계획제어기

CONCEPT

코스트맵은 여러 겹이다

Static Layernav_msgs/OccupancyGridObstacle / Voxel LayerLaserScan · PointCloud2Inflation Layerfootprint · inflation radius최종 Costmap경로 계획 · 충돌 회피용 비용 지도

RGB-D와 Stereo 뎁스는 보통 PointCloud2 또는 LaserScan으로 변환해 입력한다.

CONCEPT

코스트맵

비용 4단계 코스트맵 안전 우회 비용 18최단 관통 비용 47 목표비용 낮음 → 높음

비용이 낮은 칸을 이으면 안전한 경로가 된다.

COMPARE

Inflation Radius

너무 작으면

  • 로봇이 벽에 바짝 붙어 지나간다.
  • 작은 위치 추정 오차에도 모서리를 긁는다.
  • 부풀림 반경은 로봇 반경보다 커야 한다.

너무 크면

  • 좁은 통로가 통째로 막힌 것으로 보인다.
  • 지나갈 수 있는데도 경로를 못 찾는다.
  • footprint와 통로 폭을 함께 재야 한다.

CONCEPT

전역 플래너

A 스타 경로 계획 시작 목표
  • 전역 플래너는 지도 전체를 탐색한다.
  • A*는 후보 경로의 비용을 비교한다.
  • 최소 비용 경로를 선택한다.

CONCEPT

지역 플래너

지역 플래너 지역 경로가 즉시 우회 돌발 장애물

지역 플래너는 실시간 장애물에 즉시 대응한다.

LANDSCAPE

Nav2에서 쓰는 지역 제어기

DWB속도 후보를 평가해 짧은 시간 구간의 이동 명령을 선택한다.
MPPI여러 제어 궤적을 샘플링하고 비용으로 가중해 명령을 계산한다.
Regulated Pure Pursuit경로 곡률과 장애물 거리에 맞춰 추종 속도를 조절한다.
TEB시간이 포함된 경로를 최적화하는 외부 플러그인 방식이다.

CONCEPT

Behavior Tree와 복구 행동

목표까지 주행경로 계획경로 추종복구 행동재계획 · Costmap 초기화 · 회전 · 후진
  • Behavior Tree는 계획·추종·복구의 실행 순서를 정의한다.
  • 주행이 실패하면 원인에 맞는 복구 행동을 수행한다.
  • 복구 뒤 다시 계획하거나, 재시도 한도를 넘으면 종료한다.

QUESTION

루프 클로저 때 연속으로 유지할 TF와 전역 보정을 반영할 TF는 무엇일까?

위치 추정경로 계획제어기

CONCEPT

TF 트리

map→odom과 odom→base_link의 최종 발행 주체는 각각 하나만 둔다.

CONCEPT

왜 map과 odom을 나누는가

map 기준 base_linkodom 기준 base_link전역 보정은 map → odom에 반영
  • 루프 클로저는 전역 위치 추정값을 보정한다.
  • 전역 보정은 map→odom 변환에 반영한다.
  • odom→base_link는 제어기에 필요한 연속성을 유지한다.
  • 따라서 map 기준 로봇 위치는 보정 순간 달라질 수 있다.

INTEGRATION

ROS 2 데이터 흐름

센서Image · CameraInfo · IMUWheel OdometryVSLAM / VIOPose · Odometry · TFSparse Map충돌 지도 연결OccupancyGridPointCloud2 · LaserScanNav2Planner · Controller/plan · /cmd_velRTAB-Map처럼 Occupancy Grid를 함께 출력하는 시스템도 있다

Nav2에는 전역 자세·TF와 충돌 지도를 역할에 맞게 연결한다.

CONCEPT

위치 추정→경로 계획→제어기

위치 추정10–30 Hz경로 계획1–10 Hz제어기10–50 Hz
  • 위치 추정 모듈이 로봇의 현재 자세를 계산한다.
  • Planner가 목표까지의 경로를 생성한다.
  • Controller가 경로를 따라갈 속도 명령을 계산한다.
  • 평면 Nav2는 주로 x, y, yaw 상태를 사용한다.

CONCEPT

/cmd_vel 속도 명령

geometry_msgsTwist 또는 TwistStampedlinear.x전후 속도angular.z회전 속도로봇 구동 방식차동구동: linear.x · angular.z홀로노믹: linear.y도 사용
  • 차동구동 로봇은 주로 linear.x와 angular.z를 사용한다.
  • 홀로노믹 로봇은 linear.y 명령도 사용할 수 있다.
  • 메시지 형식은 Nav2 배포판과 enable_stamped_cmd_vel 설정에 따른다.

FAILURE

VSLAM 실패 사례

저텍스처사용 가능한 특징점이 급격히 줄어든다.
거짓 루프 클로저반복 장면을 같은 장소로 오인하면 지도가 왜곡된다.

실패 원인은 장면·센서 설정·알고리즘 가정으로 나누어 진단한다.

FAILURE

내비게이션 실패 원인

바닥 오인식기울어진 뎁스 포인트클라우드가 바닥을 장애물로 등록한다.
센서 사각유리·검은 물체·낮은 장애물은 뎁스 값이 누락될 수 있다.
잔상 장애물지나간 물체가 Costmap에 남아 이동 가능한 통로를 막는다.
전역 위치 보정보정량이 크면 재계획이 필요하며, 로컬 제어기는 연속적인 odom을 사용한다.

QUESTION

토픽 흐름만 보고 직접 구현하면 무엇이 먼저 문제가 될까?

위치 추정경로 계획제어기

CASE STUDY

직접 구현한 VSLAM 파이프라인

직접 만든 VSLAM 파이프라인 프론트엔드 · 프레임마다 ORB 특징점 뎁스 역투영 PnP RANSAC 이동·회전이 임계값을 넘으면 키프레임 백엔드 · 키프레임마다 키프레임 그래프 루프 클로저 점유 격자 1280×720 · ORB 2000점20–26 ms / 프레임테스트 182개

기성 SLAM 패키지 없이 토픽으로 공개된 값만 입력으로 사용한다.

FAILURE

고정 뎁스 컷과 특징점 감소

4.2 m 컷이 지운 특징점 024681012 특징점 뎁스 [m] 고정 컷 4.2 m 방의 뎁스 중앙값과 같다 0.3 – 4.7 % 회전 중 남는 특징점 상한 밖에서 제외되는 특징점
  • 슬라이드 11의 오차식으로 뎁스 상한을 4.2 m로 정했다.
  • ORB는 멀고 대비가 큰 구조물에 주로 반응한다.
  • 회전 구간에서는 상한 안쪽 특징점이 0.3~4.7 %만 남았다.
  • 3.5 m 루프에서 추정 위치가 7.4 m 벗어났다.

RESULT

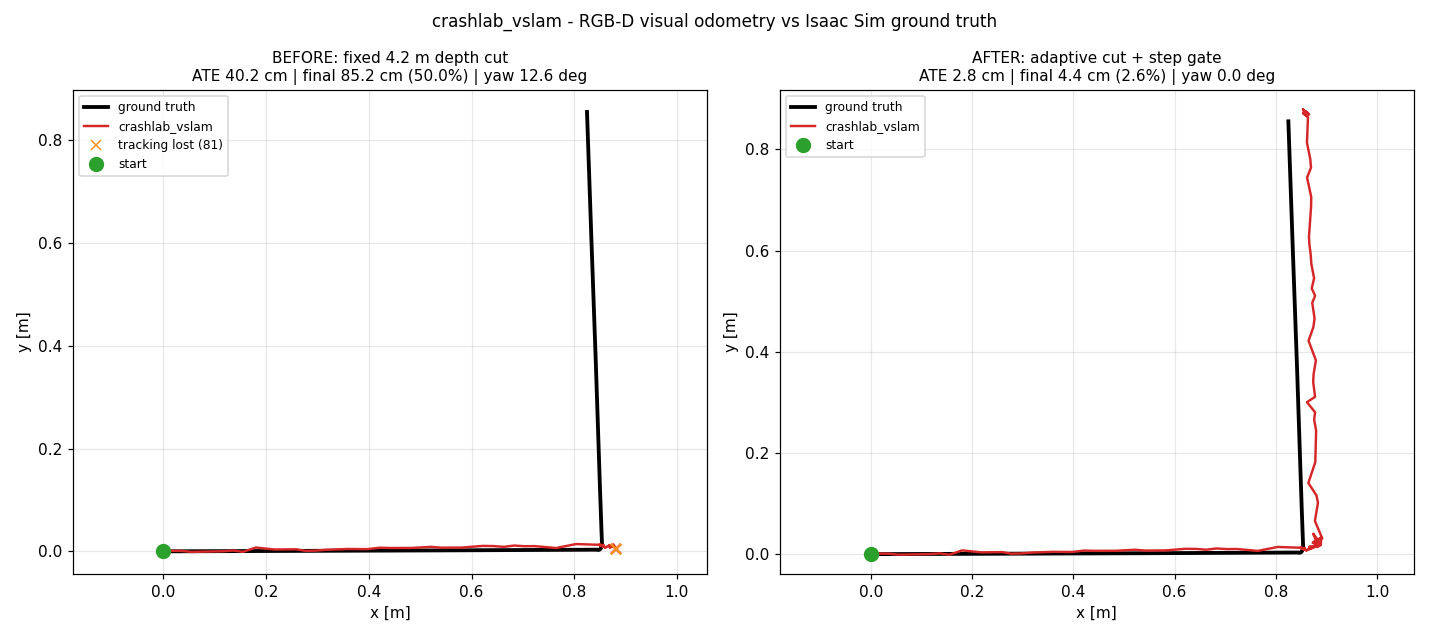
적응형 뎁스 컷과 스텝 게이트

같은 주행 기록을 고정 컷과 적응형 컷으로 각각 처리한 궤적 비교
왼쪽 고정 컷 · 오른쪽 적응형 컷 + 스텝 게이트같은 기록을 두 설정으로 다시 처리한 결과다. 추적 실패는 81회에서 0회로, 드리프트는 50 %에서 2.6 %로 줄었다. 상한을 6 m·8 m로 넓히면 추적 실패 없이 6673 % 드리프트가 통과하므로, 물리적으로 불가능한 이동량은 추적 실패로 처리한다.

오차식은 스테레오 매칭을 전제하며, 시뮬레이터 뎁스는 렌더링된 Z-버퍼다.

FAILURE

오도메트리 엣지를 어디서 재는가

오도메트리 엣지를 어디에서 재는가 보정량이 섞인 엣지 추적 궤적 (raw VO) 보정된 그래프 보정량 보정된 이전 노드 새 자세 (raw VO) 엣지 = 실제 이동 + 보정량 루프 클로저의 보정량이 주행량으로 기록된다 추적 자세로 잰 엣지 두 키프레임의 추적 자세 차이 최적화된 그래프 새 노드 엣지 = 실제 이동 새 노드는 최적화된 그래프에 측정 이동량을 더한다
  • 추적이 거부한 프레임을 키프레임으로 표시했다.
  • 오도메트리 엣지를 보정된 노드와 raw VO 자세로 만들었다.
  • 첫 루프 클로저 뒤 chi2가 104에서 1416까지 커졌다.
  • 엣지는 두 키프레임의 추적 자세로만 계산한다.

RESULT

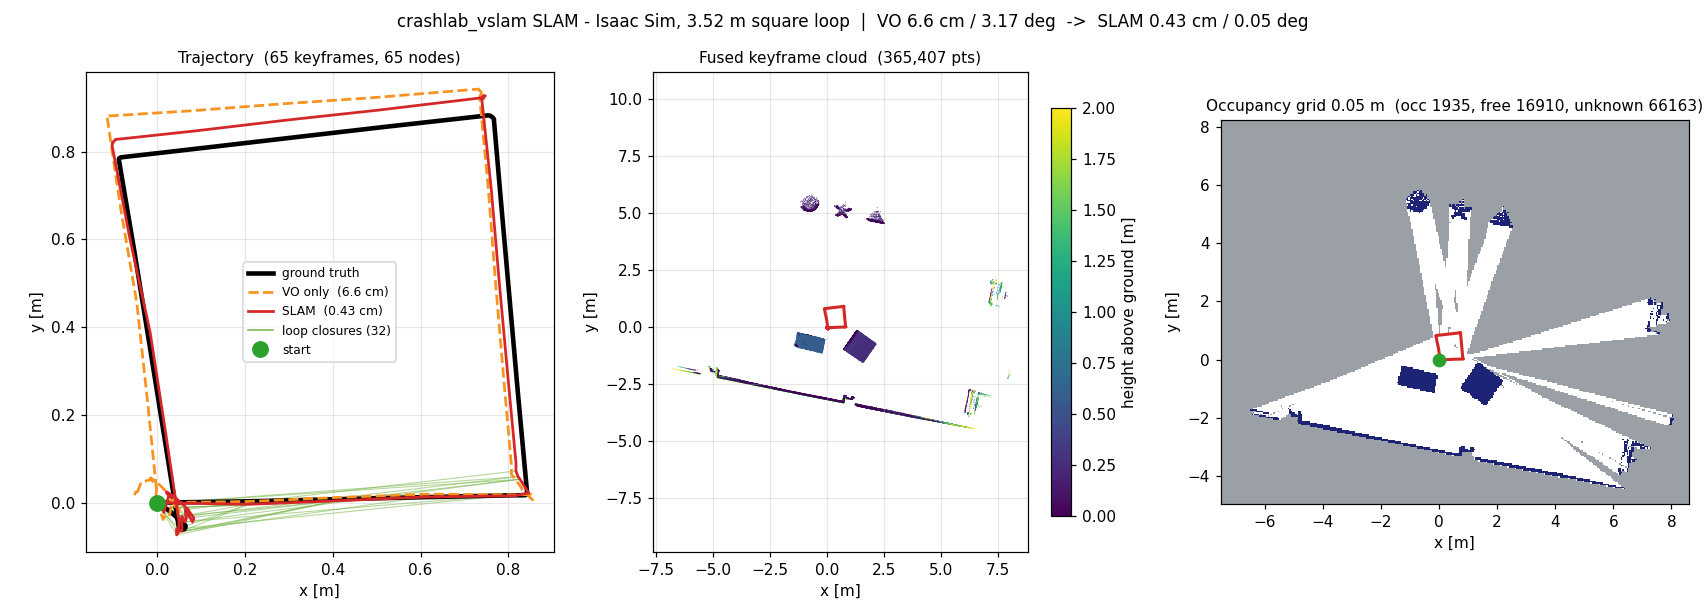
루프 클로저 적용 전후

궤적, 키프레임 클라우드, 점유 격자 세 장으로 본 SLAM 결과
3.52 m 사각 루프 · 키프레임 65개 · 루프 클로저 32개주황 점선은 VO 단독, 빨강은 그래프 최적화 결과다. ATE는 7.00 cm에서 3.60 cm로, 출발점 복귀 오차는 6.56 cm에서 0.43 cm로 줄었다.

오른쪽 점유 격자에서는 자유 공간이 부챗살 모양으로만 채워진다.

FAILURE

레이캐스팅과 자유 공간

바닥까지 쏜 광선이 박스를 지운다 바닥 반사점까지 쏜 광선 카메라가 높고 박스가 낮아 광선이 박스 위를 지난다 바닥 반사점 4.2 m 박스 0.5 m 1.245 m ZED · 20° 하향 박스 셀이 자유 공간이 된다 ① 바닥 반사점 광선 ② 가상 2D 스캔 박스 앞에서 멈춘다 뒤는 미탐색으로 남는다
  • 장애물 높이 반사점만 쓰면 부챗살만 남는다.
  • 바닥 반사점까지 쏘면 광선이 박스 위를 지난다.
  • 임계값을 올리면 장애물 셀의 94~99 %가 지워진다.
  • 가상 2D 스캔은 방위마다 도달 거리를 하나만 남긴다.

FAILURE

방향에 따른 추정 오차

방향마다 다른 복원 오차 같은 자리에서 네 방향 0.18 m 이동을 방향별로 복원한 값 통로 방향 · 깊이 폭 0.45 m 13.85 m 0.18 m 이동의 복원값 깊이 폭 10.57 m 오차 4.8 cm 깊이 폭 1.30 m 오차 1.1 cm 깊이 폭 1.01 m 오차 1.5 cm
  • 추적은 늘 같은 구간에서 실패한다.
  • 그 구간에 선 지게차는 움직이지 않는다.
  • 통로를 향하면 6.3 m 안쪽에 무늬가 없다.
  • 깊이가 한 겹이면 회전과 이동을 구분하지 못한다.

FAILURE

드리프트 보정 시도 다섯 가지

시도기대한 효과측정 결과
odom 시그마를 실측값으로 조정구속이 강하면 잘못된 클로저가 드러난다0.20 m → 1.8 m
클로저 일관성 게이트그래프와 어긋난 클로저를 제외한다110개 중 105개 기각
Cauchy 로버스트 커널이상치의 가중치만 낮춘다2.8 m 벗어남
퇴화 기하 프레임 거부추정이 불안정한 방향을 제외한다ATE 6.7 → 30.4 cm
PnP 공분산으로 엣지 가중엣지마다 측정 품질을 반영한다ATE 6.7 → 12.4 cm

VO 오차는 잡음보다 편향에 가까워 한 걸음의 정밀도로 누적 결과를 예측할 수 없다. 드리프트가 미터 단위면 올바른 클로저의 잔차도 미터 단위여서 잔차 기준으로는 걸러지지 않는다. 다섯 가지는 모두 코드에서 제거했고, 프론트엔드 처리 시간은 26 % 줄었다.

ROOT CAUSE

라이브에서만 나타난 원인 네 가지

라이브에서만 나빴던 네 가지 01 시뮬레이션 시계로 잰 처리 시간 0 ms / 프레임 실제 20–26 ms 02 TF 지연으로 버린 프레임 1545장 중 545장 버림 버린 프레임 0장 03 원소 단위로 조립한 희소행렬 최적화 1회 518 ms 41 ms 04 그래프와 함께 늘어난 루프 탐색 키프레임 183장에서 초과 삽입 70 ms 고정

같은 코드에서 리플레이 chi2는 32, 라이브는 11106이며 네 가지를 고치면 327이 된다.

METHOD

같은 기록으로 설정을 비교한다

백 하나로 설정을 비교한다 ZED 토픽38 MB/s compact_relaymono8 · 16UC1 백 1934 프레임15.6 MB/s · 5.1 GB 예전 기본값ATE 6.7 cm · 클로저 144 지금 기본값ATE 4.2 cm · 클로저 185 후보 풀 무제한ATE 2.5 cm · 클로저 275 오프라인에서만 유리하며 라이브에서는 처리 시간이 부족하다
  • 같은 주행을 두 번 재현할 수 없어 rosbag에 기록한다.
  • 프론트엔드가 사용하는 토픽만 녹화한다.
  • 설정마다 같은 1934 프레임을 다시 처리한다.
  • 루프 후보를 늘렸을 때 오차가 가장 크게 줄었다.

RECAP

구현하며
확인한 것

  1. 원인추적 실패를 이유별로 집계하면 90 %가 한 방향에서 발생한다. 증상이 아니라 원인을 기준으로 처리한다.
  2. 비교라이브 비교는 입력이 달라 측정이 되지 않는다. 같은 기록에 설정만 바꿔 비교한다.
  3. 남은 것위치 재추정 미구현, 완전 탐색 루프 탐색, 회전 중 yaw 드리프트.

PRACTICE

실습 1 · 주행 스택 켜기 · camera_info 해석

실습 1

주행 스택을 띄우고 /aeirobot/vslam_left_camera_info의 K에서 fx·cx를 읽어 화각을 계산한다.

  1. 주행 스택을 기동한다 — SLAM Manager(8090)에서 전체 시작을 눌러도 같다aeirobot up driving --sim
  2. 카메라 토픽 세 개(image · depth · camera_info)를 찾는다ros2 topic list | grep vslam
  3. K · D · width · height를 기록한다ros2 topic echo /aeirobot/vslam_left_camera_info --once
  4. K에서 fx 586.7 · cx 640을 뽑아 수평 화각 2·atan(1280 / (2·fx)) ≈ 95°를 검산한다
  5. 실제 발행 주기를 잰다 — 30 Hz가 아니라 6 Hz 근처다ros2 topic hz /aeirobot/vslam_left_image

확인 cx·cy가 640·360이고 D가 전부 0이면 이미 rectify된 영상이다. frame_id는 zed_left_camera_optical_frame.

PRACTICE

실습 2 · TF 트리 · ZED optical frame

실습 2

base_link에서 zed_left_camera_optical_frame까지의 변환을 뽑아 축이 어떻게 돌아가는지 확인한다.

  1. frames.pdf로 트리를 뽑는다 — map → odom → base_footprint → base_link 순이다ros2 run tf2_tools view_frames
  2. 변환을 직접 읽는다ros2 run tf2_ros tf2_echo base_link zed_left_camera_optical_frame
  3. 평행이동이 (−0.009, 0.060, 1.372)base_link 기준 카메라 높이다
  4. RPY이 (−110°, 0°, −90°)다. optical 기본값 (−90°, 0°, −90°)에서 20° 숙인 값이다
  5. RViz TF에서 축 색(X 빨강 · Y 초록 · Z 파랑)으로 그 20°를 눈으로 확인한다

확인 쿼터니언은 교과서의 (−0.5, 0.5, −0.5, 0.5)가 아니다. RTAB-Map·Nav2의 기준 프레임은 base_footprint이고 base_link와 z로 0.127 m 어긋나 있다.

PRACTICE

실습 3 · 휠 오도메트리 vs EKF 드리프트

실습 3

같은 자리로 되돌아왔을 때 휠 오도메트리와 EKF 융합 결과가 각각 얼마나 벌어지는지 숫자로 잰다.

  1. 휠 오도메트리 시작값을 적는다 — isaac_wheel_odom · 20 Hzros2 topic echo /aeirobot/odometry --once
  2. EKF 융합값도 같이 적는다 — ekf_filter_node · 28 Hzros2 topic echo /odometry/filtered --once
  3. 사각형 경로를 한 바퀴 돌아 같은 자리로 되돌아온 뒤 두 값을 다시 읽는다
  4. 시작값과의 차이 = 드리프트. 휠 단독과 EKF 융합 중 어느 쪽이 작은지 비교한다
  5. 나중에 재생할 수 있게 기록한다ros2 bag record /aeirobot/odometry /odometry/filtered /tf /tf_static

확인 둘 다 odom 기준이라 드리프트는 누적되기만 한다. 이걸 지우는 건 map→odom을 보정하는 SLAM·AMCL뿐이다 — 실습 4·5.

PRACTICE

실습 4 · TurtleBot3 SLAM · 맵 저장

실습 4

Gazebo TurtleBot3를 slam_toolbox로 돌려 맵을 만들고, 파일로 저장해 실습 5의 입력으로 쓴다.

  1. 시뮬레이터를 SLAM 모드로 띄운다ros2 launch nav2_bringup tb3_simulation_launch.py slam:=True headless:=False
  2. 라이다가 들어오는지 먼저 본다 — /scan이 없으면 SLAM은 한 발도 못 나간다ros2 topic hz /scan
  3. RViz에 /map을 올리고 키보드로 천천히 몰며 맵을 채운다ros2 run teleop_twist_keyboard teleop_twist_keyboard
  4. 출발한 곳으로 되돌아와 루프 클로저로 벽이 한 줄로 정렬되는지 본다
  5. 맵을 파일로 저장한다ros2 run nav2_map_server map_saver_cli -f my_map

확인 벽이 두 겹으로 번져 있으면 루프가 닫히지 않은 것이다. my_map.yaml의 resolution 0.05와 origin을 적어 실습 5에서 그대로 쓴다.

PRACTICE

실습 5 · TurtleBot3 Nav2 주행 · 포즈 깨뜨리기

실습 5

저장한 맵으로 목표점까지 주행한 뒤, 위치를 일부러 틀어 무엇이 무너지는지 본다.

  1. 저장한 맵으로 Nav2를 띄운다ros2 launch nav2_bringup tb3_simulation_launch.py map:=my_map.yaml headless:=False
  2. RViz에서 2D Pose Estimate로 초기 위치를 잡고 Nav2 Goal로 목표를 찍는다
  3. 주행 중 2D Pose Estimate로 엉뚱한 곳을 찍어 AMCL을 일부러 틀어놓는다
  4. Costmap과 /plan이 어떻게 튀는지, 복구 행동이 뜨는지 관찰한다
  5. 입자가 다시 모이며 공분산이 줄어드는지 본다ros2 topic echo /amcl_pose --field pose.covariance

확인 위치가 틀리면 Planner를 손봐도 소용없다 — 슬라이드 47의 진단 순서. /scan → TF → /amcl_pose/plan 순으로 짚는다.

PRACTICE

실습 6 · 뎁스 · 기선으로 disparity 검산

실습 6

/aeirobot/vslam_depth의 거리값을 TF에서 잰 기선 B로 되짚어 disparity를 검산한다.

  1. 이 로봇에는 disparity 토픽이 없다 — 뎁스로 나온다ros2 topic list -t | grep vslam
  2. 기선 B를 TF에서 직접 잰다 — y = −0.120 mros2 run tf2_ros tf2_echo zed_left_camera_frame zed_right_camera_frame
  3. 뎁스는 32FC1 · 단위는 m다. 1 m와 3 m 물체의 Z를 화면에서 읽는다ros2 run rqt_image_view rqt_image_view
  4. d = fx·B / Z로 disparity를 되짚는다 — 1 m면 70.4 px, 3 m면 23.5 px
  5. 무늬 없는 벽 · 반복 무늬 · 유리 앞에서 뎁스가 비는 것을 확인한다

확인 거리가 2배면 오차는 4배 — 슬라이드 11의 오차식과 맞는지 본다. 멀수록 disparity 1 px 차이가 거리로 크게 벌어진다.