소프트웨어 트랙
- ROS2와 Isaac Sim 환경을 구축한다.
- 주행 · VSLAM · VLA를 직접 개발한다.
- 노트북과 서버에서 결과를 검증한다.
2026 CRASH LAB M1 · ORIENTATION
시뮬레이션에서 개발해서 실제 M1으로 옮긴다
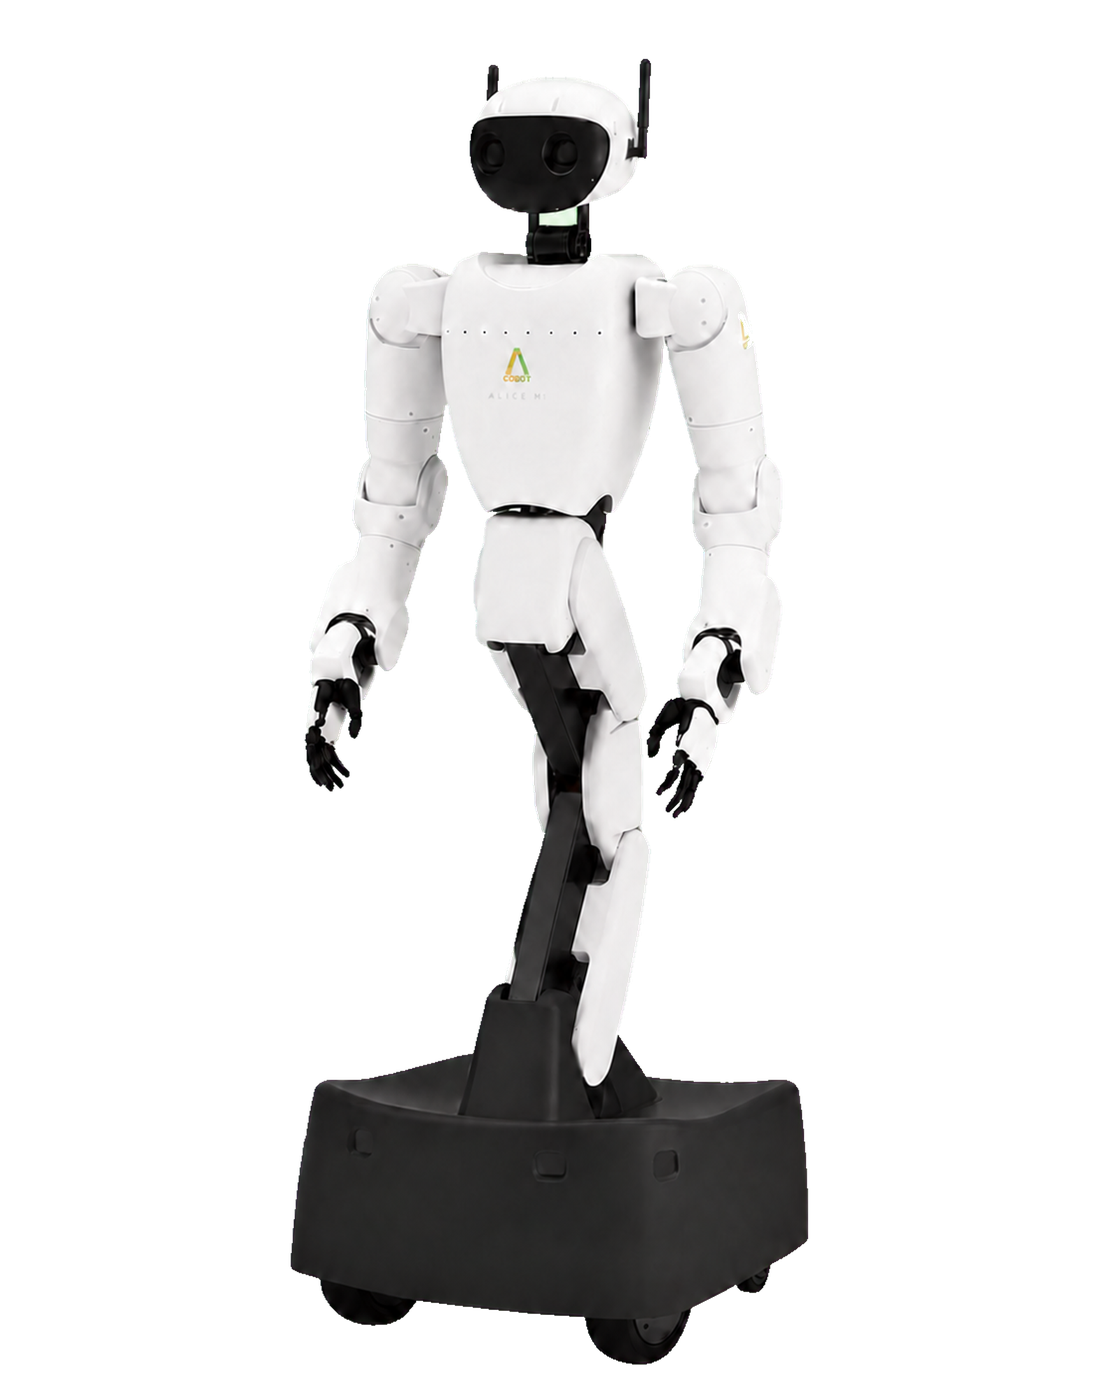
SEMESTER GOAL
학기말에는 시험 대신 실제 로봇으로 픽앤플레이스를 한다.
COURSE FORMAT
TWO TRACKS
ROADMAP
기초 강의 네 번이 끝나면 남은 기간은 팀 개발과 검증에 쓴다.
SCOPE
TEAM SERVER
MIDTERM · 11/13
| VSLAM | 수업 시간에 팀별 노트북으로 맵 작성과 웨이포인트 주행을 실시간 평가한다. |
|---|---|
| VLA | 팀별 Vast.ai 서버에서 Headless 인퍼런스를 실행하고 렌더링한 영상으로 평가한다. |
| 정확도 | 웨이포인트 통과와 그리퍼 픽앤플레이스 성공 여부를 확인한다. |
| 수행 시간 | 성공한 시도의 미션 완료 시간을 함께 측정한다. |
SIM TO REAL
시뮬레이션과 실물의 차이는 실물 데이터를 다시 학습시켜 줄인다.
REAL ROBOT · 11/20
READY TO START